Domain knallerei.de kaufen?
Wir ziehen mit dem Projekt
knallerei.de um.
Sind Sie am Kauf der Domain
knallerei.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain knallerei.de kaufen?
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Was ist der Unterschied zwischen einer Böller-Detonation und einer Explosion?
Eine Böller-Detonation bezieht sich normalerweise auf den kontrollierten Zündvorgang eines Feuerwerkskörpers, bei dem eine schnelle Verbrennung stattfindet und ein lauter Knall erzeugt wird. Eine Explosion hingegen bezieht sich auf eine unkontrollierte Freisetzung von Energie, bei der eine plötzliche Druckwelle und Zerstörung entsteht. Eine Explosion kann durch verschiedene Faktoren wie chemische Reaktionen, Gaslecks oder mechanische Auslöser verursacht werden. **
Ähnliche Suchbegriffe für Servomotor
Top-Angebote
Produkte zum Begriff Servomotor:
-
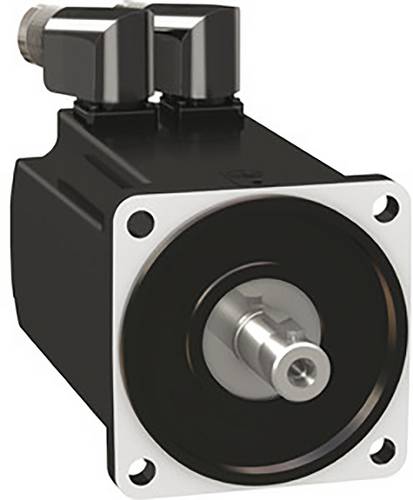
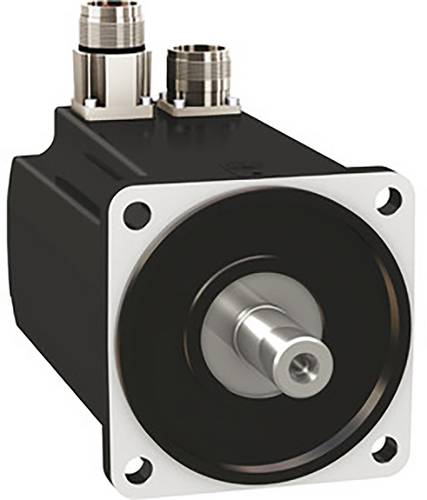
Schneider Electric Servomotor BMH1003P01A1AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 9,0 Nm und erreicht ein Spitzendrehmoment von 27,0 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2500 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 19 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2279,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
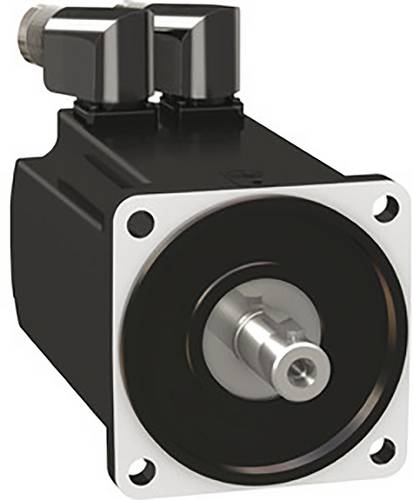
Schneider Electric Servomotor BMH1003P11A1AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 9,0 Nm und erreicht ein Spitzendrehmoment von 27,0 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2500 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 19 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2286,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
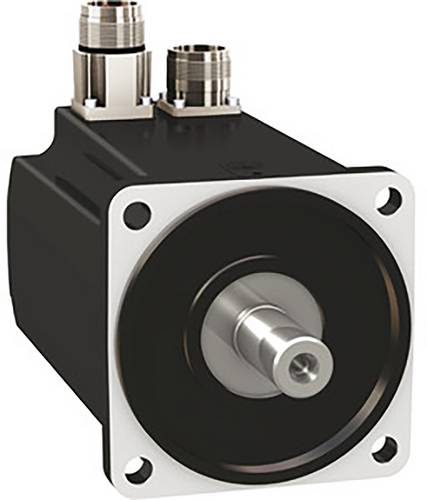
Schneider Electric Servomotor BMH1003P21A1AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 9,0 Nm und erreicht ein Spitzendrehmoment von 27,0 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2500 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 19 mm. Das Wellenende ist glatt und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2286,91 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH1003P31A1AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 9,0 Nm und erreicht ein Spitzendrehmoment von 27,0 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2500 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 19 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2303,18 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
Top-Angebote
Produkte zum Begriff Servomotor:
-
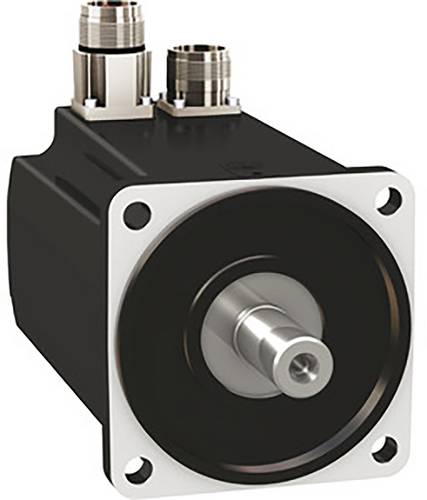
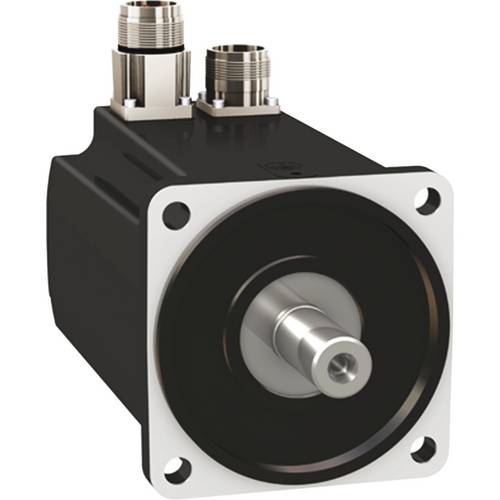
Schneider Electric Servomotor BMH1002P01F2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 6,0 Nm und erreicht ein Spitzendrehmoment von 18,0 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2270 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 19 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2265,69 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH1002P21F2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 6,0 Nm und erreicht ein Spitzendrehmoment von 18,0 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2270 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 19 mm. Das Wellenende ist glatt und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2553,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH1003P01A1AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 9,0 Nm und erreicht ein Spitzendrehmoment von 27,0 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2500 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 19 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2279,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH1003P11A1AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 9,0 Nm und erreicht ein Spitzendrehmoment von 27,0 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2500 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 19 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2286,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Was ist der Unterschied zwischen einer Böller-Detonation und einer Explosion?
Eine Böller-Detonation bezieht sich normalerweise auf den kontrollierten Zündvorgang eines Feuerwerkskörpers, bei dem eine schnelle Verbrennung stattfindet und ein lauter Knall erzeugt wird. Eine Explosion hingegen bezieht sich auf eine unkontrollierte Freisetzung von Energie, bei der eine plötzliche Druckwelle und Zerstörung entsteht. Eine Explosion kann durch verschiedene Faktoren wie chemische Reaktionen, Gaslecks oder mechanische Auslöser verursacht werden. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
Ähnliche Suchbegriffe für Servomotor
-
Schneider Electric Servomotor BMH1003P21A1AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 9,0 Nm und erreicht ein Spitzendrehmoment von 27,0 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2500 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 19 mm. Das Wellenende ist glatt und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2286,91 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH1003P31A1AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 9,0 Nm und erreicht ein Spitzendrehmoment von 27,0 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2500 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 19 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2303,18 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH1003P01F1AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 9,0 Nm und erreicht ein Spitzendrehmoment von 27,0 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2500 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 19 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2682,66 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH1003P11F1AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 9,0 Nm und erreicht ein Spitzendrehmoment von 27,0 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2500 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 19 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2738,22 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
-
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.